Еще несколько лет назад основная задача мобильного робота сводилась к тому, чтобы безопасно добраться из точки А в точку Б. Современные алгоритмы научились объезжать препятствия, строить оптимальные маршруты и учитывать движение людей. Но остается вопрос, который редко обсуждается: как именно должен вести себя робот рядом с человеком?
Если четвероногий робот проходит по тихому офису, больнице или дому престарелых, его громкие шаги могут раздражать окружающих не меньше, чем слишком близкое приближение. Для человека шум — это часть социального взаимодействия, а значит робот должен учитывать не только расстояние до людей, но и собственное акустическое воздействие.
Именно этой проблеме посвящена новая научная работа TACET: Context-Appropriate Acoustic-Social Navigation for Quadrupeds, опубликованная исследователями из Университета Кёнхи и Национального университета Кёнпук (Южная Корея). Авторы предлагают систему, которая позволяет роботу самостоятельно определять не только маршрут движения, но и выбирать, насколько тихо или быстро ему следует идти в конкретной ситуации. 0
Почему обычной навигации уже недостаточно
Большинство современных алгоритмов социальной навигации рассматривают человека как динамическое препятствие. Робот старается соблюдать дистанцию, не сталкиваться с людьми и выбирать безопасный путь.
Однако такой подход не учитывает важную особенность четвероногих роботов. В отличие от колесных платформ, они создают заметный шум при каждом касании лап с поверхностью. Даже если робот движется безопасно, громкие шаги могут отвлекать человека, который работает за компьютером, разговаривает с коллегами или находится в тихом помещении. Авторы называют это акустическим социальным фактором. 1
Существующие исследования обычно решают только одну из задач:
- либо робот соблюдает социальную дистанцию;
- либо используются методы снижения шума движения.
Но до появления TACET практически не существовало систем, которые объединяли бы обе задачи и принимали решение в зависимости от ситуации вокруг робота. 2
Главная идея TACET
Авторы предлагают довольно элегантную архитектуру.
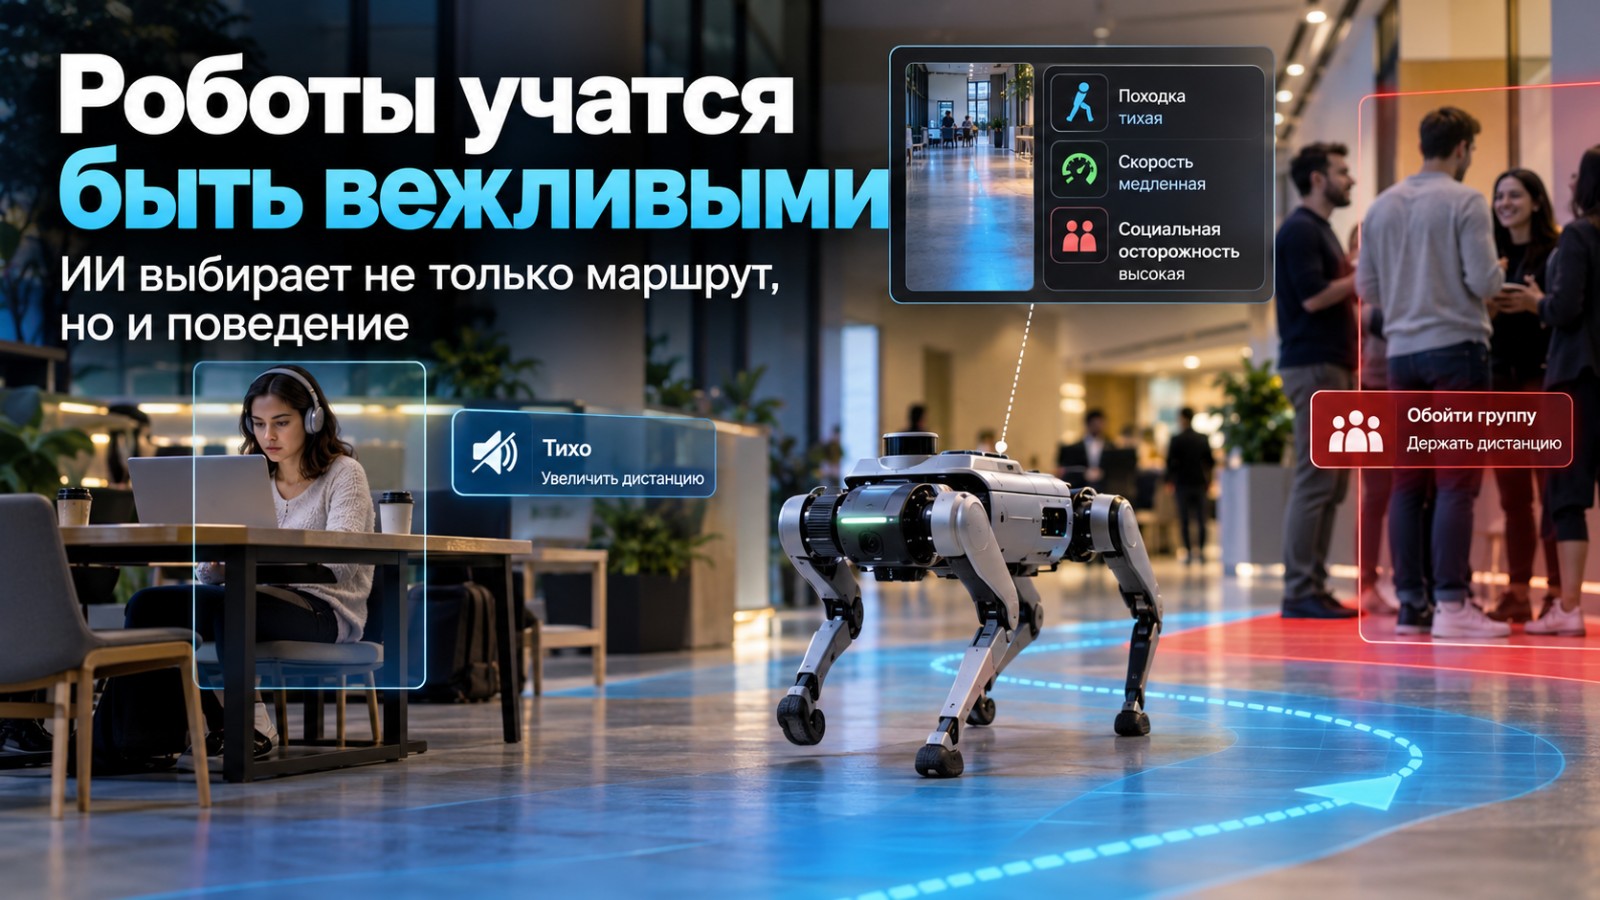
Вместо того чтобы поручать языковой модели непосредственное управление движением, она анализирует изображение с камеры, оценивает происходящее вокруг и выдает небольшой набор параметров поведения — своеобразный «токен поведения».
Он состоит всего из трех элементов:
- gait — стиль походки (тихая, обычная или быстрая);
- speed — рекомендуемая скорость движения;
- social_cost — насколько осторожно следует вести себя рядом с людьми.
Далее этот компактный токен передается обычному контроллеру реального времени, который уже строит маршрут и управляет движением робота. Благодаря такому разделению медленная мультимодальная модель не вмешивается непосредственно в контур управления, а отвечает только за понимание социальной ситуации. 3 4
Мнение редакции PardAiLab
Самая интересная идея работы заключается не в снижении уровня шума. Авторы фактически показывают новую архитектуру взаимодействия ИИ и робототехники: языковая модель принимает высокоуровневое решение о поведении, а проверенный контроллер отвечает за безопасное исполнение. Такой подход выглядит значительно более практичным, чем попытки полностью заменить классические системы управления большими мультимодальными моделями.
Как устроена архитектура TACET
Главная особенность системы заключается в том, что она разделяет процесс принятия решений на два независимых уровня.
Первый уровень отвечает за понимание происходящего вокруг робота. Здесь используется дообученная мультимодальная модель (Vision Language Model), которая анализирует изображение с камеры, текстовую инструкцию и информацию о людях, находящихся рядом.
Второй уровень — это классический контур управления роботом. Он работает с высокой частотой и отвечает за построение маршрута, управление скоростью и движением конечностей.
Связующим элементом между ними становится небольшой токен поведения, содержащий всего три параметра. Благодаря этому тяжелая языковая модель не участвует в управлении моторами напрямую, а лишь определяет общую стратегию поведения. 0
Почему это важно
Большие мультимодальные модели работают значительно медленнее классических алгоритмов управления.
В TACET языковая модель обновляет решение примерно один раз в четыре секунды, тогда как сам контроллер движения работает с частотой около 50 Гц. Робот постоянно использует последнее полученное решение, поэтому даже задержка ответа модели не влияет на безопасность движения. 1
Это один из самых интересных инженерных моментов статьи. Авторы не пытаются заставить LLM управлять роботом в режиме реального времени, а используют ее исключительно как систему понимания окружающей обстановки.
Память о людях за пределами камеры
Еще одна проблема мобильных роботов — ограниченный угол обзора камеры.
Представьте, что человек только что отошел в сторону и исчез из кадра. Если ориентироваться исключительно на текущее изображение, робот может решить, что помещение полностью свободно, хотя человек находится совсем рядом.
Для решения этой задачи TACET использует специальную Out-of-View Social Memory — память о людях, недавно находившихся в поле зрения.
Для каждого человека система хранит:
- расстояние и направление относительно робота;
- скорость движения;
- тип социальной активности (разговор, движение, ожидание и т.д.);
- время последнего наблюдения;
- уровень достоверности информации.
Если человек временно исчезает из кадра, запись остается в памяти еще несколько секунд. Благодаря этому робот продолжает учитывать его присутствие при выборе маршрута и уровня шума. 2
Как ИИ влияет на движение робота
Полученный от языковой модели токен одновременно используется сразу в двух подсистемах.
Первая формирует социальную карту стоимости (Social Costmap). Чем выше значение social_cost, тем больший запас расстояния робот старается оставить между собой и человеком. При обнаружении группы людей система объединяет их в единую социальную зону и избегает прохода через пространство между собеседниками. 3
Вторая подсистема управляет самой походкой. Если ситуация требует осторожности, робот выбирает более тихий режим движения, уменьшает силу ударов лап о поверхность и снижает уровень шума. Если же рядом никого нет или требуется срочно добраться до цели, система автоматически переключается на более быстрый режим. 4
Мнение редакции PardAiLab
Работа интересна не только для разработчиков четвероногих роботов. Фактически авторы демонстрируют универсальный принцип построения будущих AI-агентов: большая модель отвечает за понимание контекста и принятие высокоуровневых решений, а специализированные алгоритмы — за быстрое и безопасное выполнение команд. Именно такая архитектура, вероятно, станет стандартом для большинства интеллектуальных робототехнических систем ближайших лет.
Результаты испытаний
Авторы протестировали систему TACET на реальном четвероногом роботе Unitree Go2, оснащенном RGB-D камерой Intel RealSense D435i и лидаром Hesai XT-16. Для работы мультимодальной модели использовалась видеокарта NVIDIA RTX A6000, а сама система сравнивалась с несколькими современными алгоритмами социальной навигации и управления движением. 0
Наиболее интересным оказался результат измерения уровня шума. При одинаковой скорости движения TACET смог снизить шум шагов робота до 9,3 дБА по сравнению со стандартным контроллером Unitree Go2 и оказался тише существующей системы MUTE, специально разработанной для бесшумной ходьбы. 1
Не менее важны результаты социальной навигации. Во всех четырех сценариях взаимодействия с людьми TACET показал:
- 100% соблюдение личного пространства человека;
- наибольшую минимальную дистанцию до людей;
- самый низкий уровень акустического воздействия;
- минимальное время, когда шум робота заметно превышал окружающий фон.
При этом система автоматически меняла поведение в зависимости от ситуации. Например, рядом с человеком, сосредоточенно работающим за столом, робот выбирал тихую походку и снижал скорость. Если человек был в наушниках, дистанция практически не менялась, однако робот уже не стремился двигаться максимально тихо. А в сценарии чрезвычайной ситуации система полностью отказывалась от акустических ограничений и переходила к быстрому движению. 2
Есть ли ограничения?
Авторы честно отмечают, что исследование пока не является универсальным решением.
Основные ограничения работы:
- мультимодальная модель обновляет решение сравнительно редко, поэтому при очень быстром изменении обстановки возможны задержки;
- социально корректное поведение иногда увеличивает время достижения цели;
- эксперименты проводились в ограниченном наборе сценариев и требуют дальнейшей проверки в более сложных условиях.
В будущем исследователи планируют ускорить работу модели и протестировать систему в более насыщенных людьми пространствах. 3
Почему это исследование важно
На первый взгляд работа посвящена исключительно четвероногим роботам. Однако ее значение гораздо шире.
TACET демонстрирует, каким может быть следующее поколение интеллектуальных роботов. Вместо того чтобы напрямую управлять каждым мотором через большую языковую модель, авторы разделяют задачи между двумя уровнями: ИИ понимает ситуацию и принимает высокоуровневое решение, а специализированные алгоритмы обеспечивают быстрое, безопасное и предсказуемое выполнение команд.
Такой подход хорошо масштабируется. Аналогичная архитектура может применяться в сервисных роботах, автономных погрузчиках, складской технике, медицинских помощниках и даже беспилотных автомобилях. Везде, где машине приходится взаимодействовать с людьми, ей необходимо учитывать не только безопасность, но и нормы человеческого поведения.
Мнение редакции PardAiLab
За последние два года мы увидели множество исследований, где большие языковые модели начали использоваться для управления роботами. TACET выделяется на их фоне тем, что решает вполне практическую задачу и предлагает зрелую инженерную архитектуру. Вероятно, именно подобные системы станут основой будущих персональных роботов: они будут понимать контекст, соблюдать социальные нормы, учитывать комфорт окружающих и принимать решения так, чтобы взаимодействие с человеком становилось естественным. Это уже не просто навигация, а первые шаги к настоящему социальному интеллекту машин.