Проект лаборатории
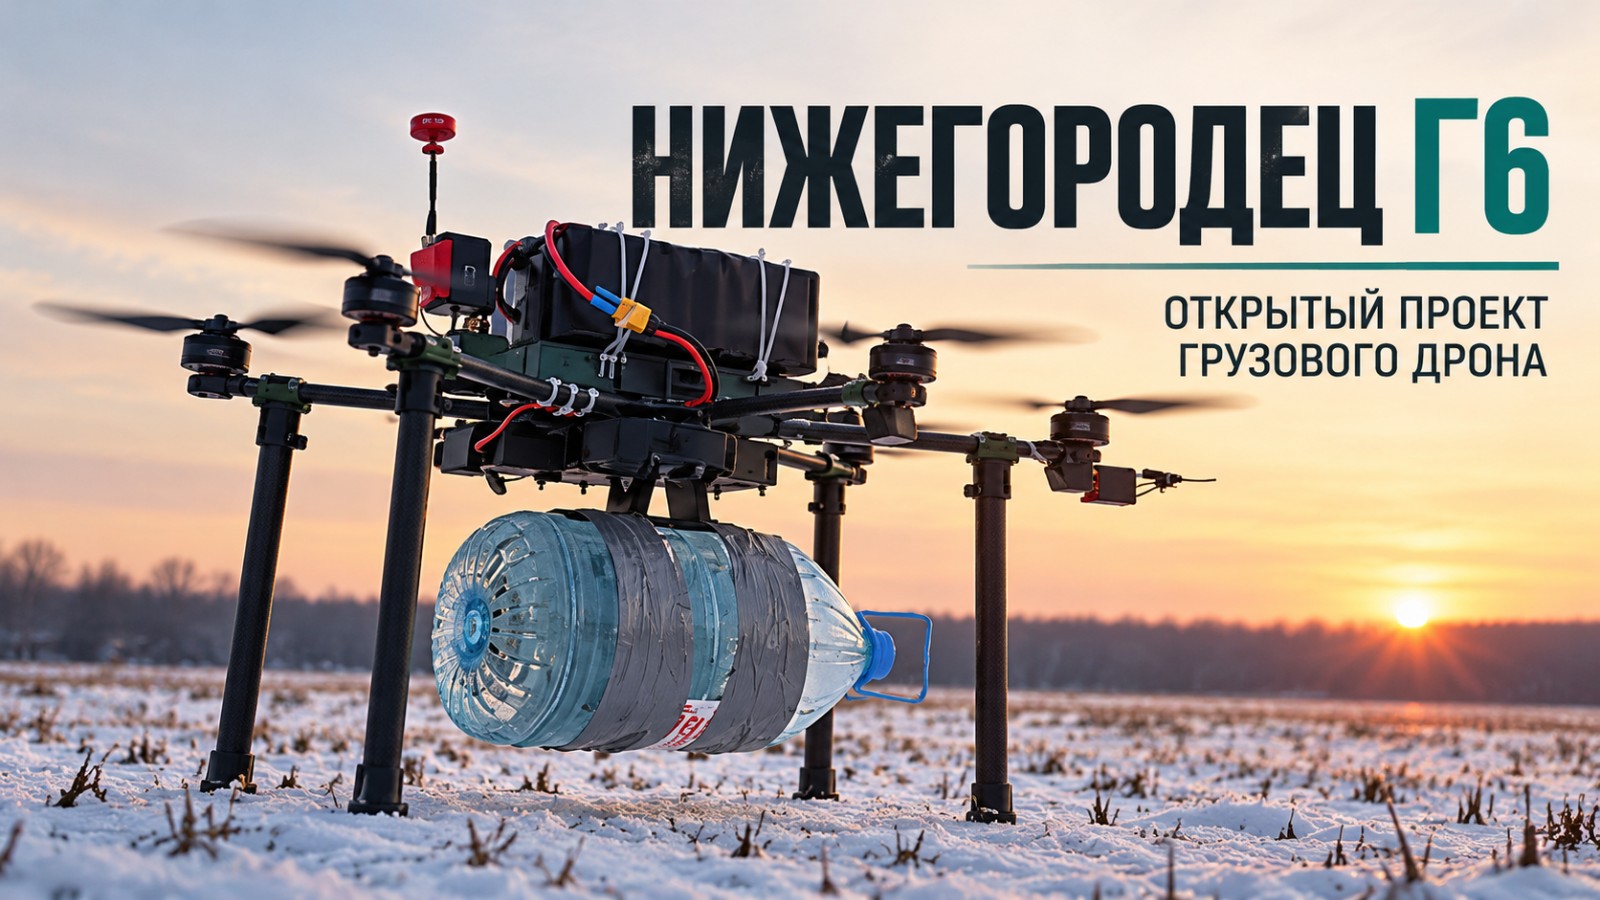
Нижегородец Г6
Собственная конструкция лаборатории на раме КРАМС: доставка и сброс нагрузки, замена RX и VTX в поле без пайки, комплект 3D-печатных узлов и рабочий дамп Betaflight.
Документация v0.3.1 · октябрь 2026
5 кг
полезная нагрузка
10 км
с грузом · возврат пустым
На штекерах
RX и VTX без пайки
Универсальный
узел сброса
Что заложено в конструкцию
Лётные качества
Запас тяги гекса, устойчивый вис с грузом, дальность до 10 км с полезной нагрузкой и возврат без груза.
Модульная связь
Приёмник и видеопередатчик на штекерах: замена в поле без пайки под задачу, частоту или тип модуля.
Сброс
Универсальное устройство сброса на днище; управление с пульта, проверка на земле и в полёте.
Фото и кадры
Рабочая конфигурация, питание и кадры с испытаний. Полные видеозаписи — в комплекте исходной документации.
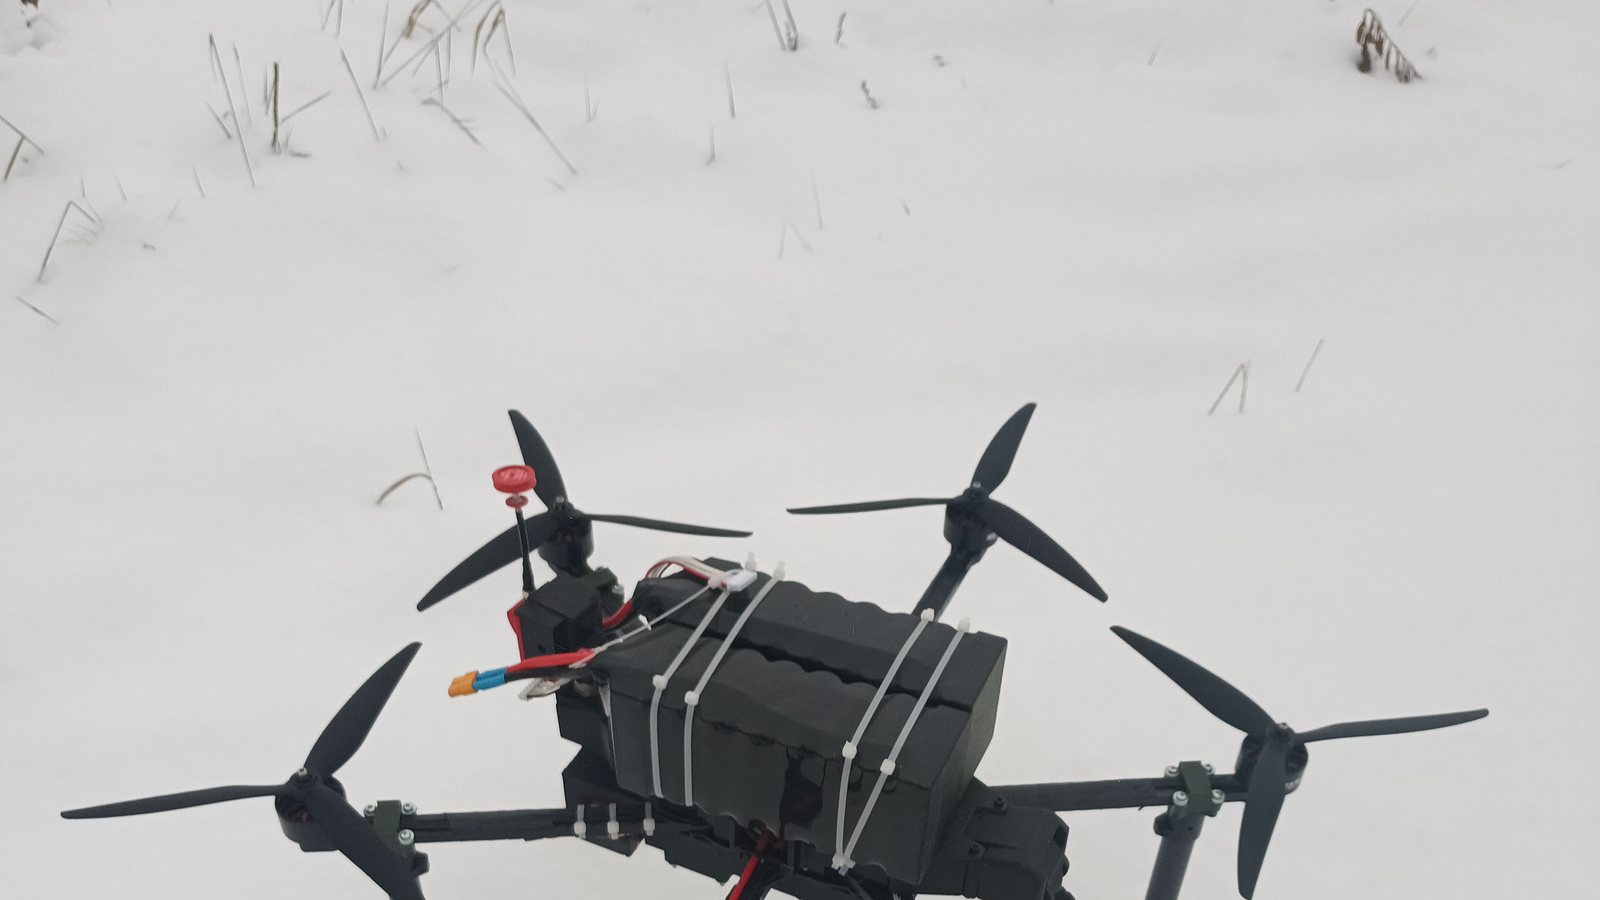
Рабочая конфигурация · два АКБ сверху 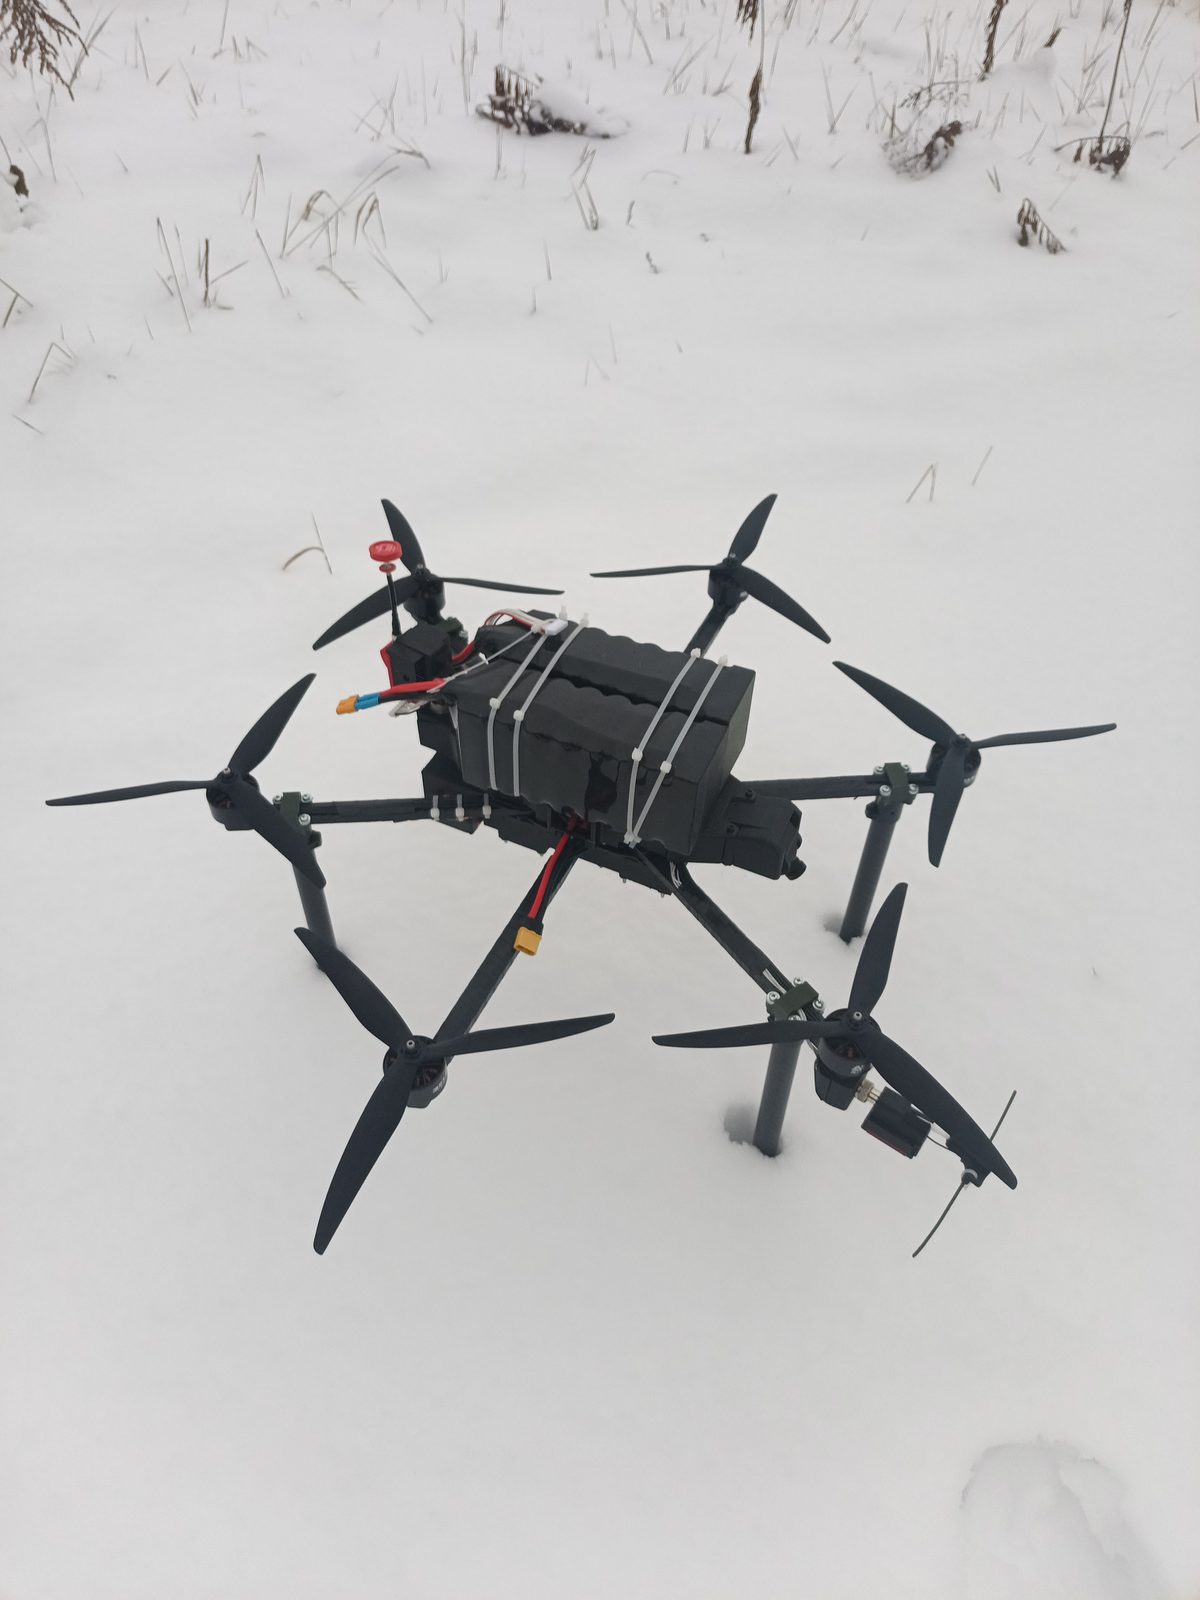
Общий вид · 6 лучей · 4 ноги 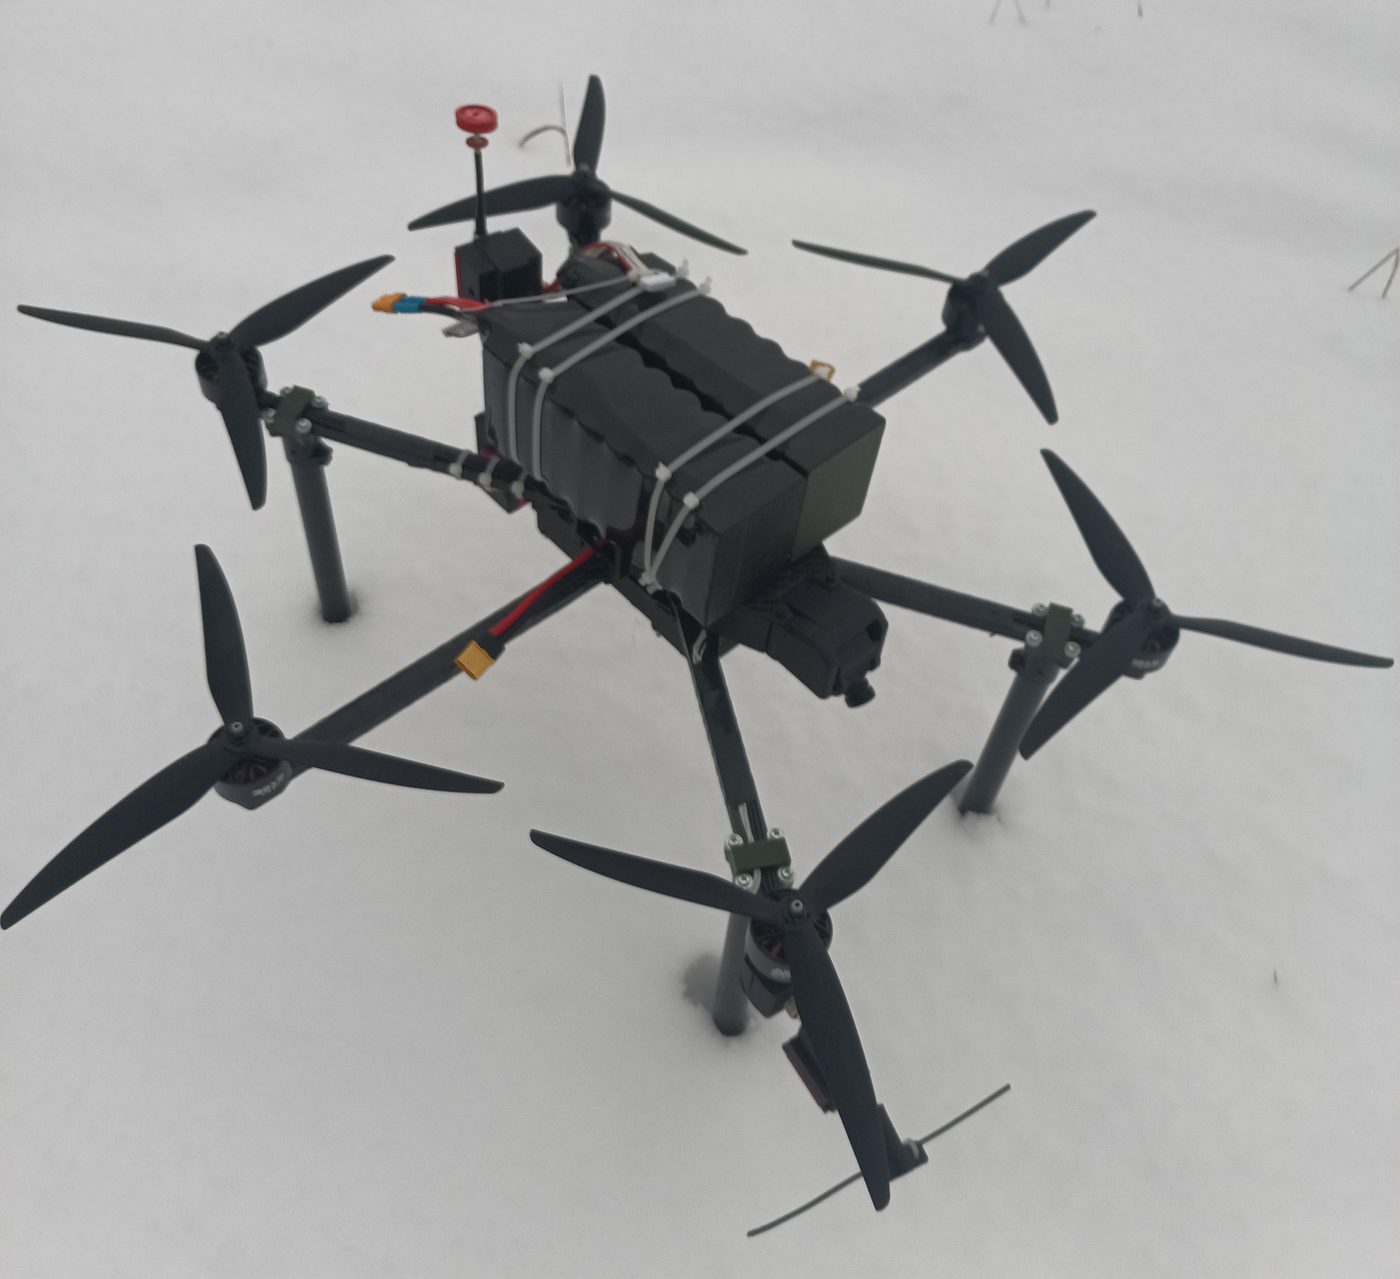
Питание · пакеты 6S4P ~16 А·ч 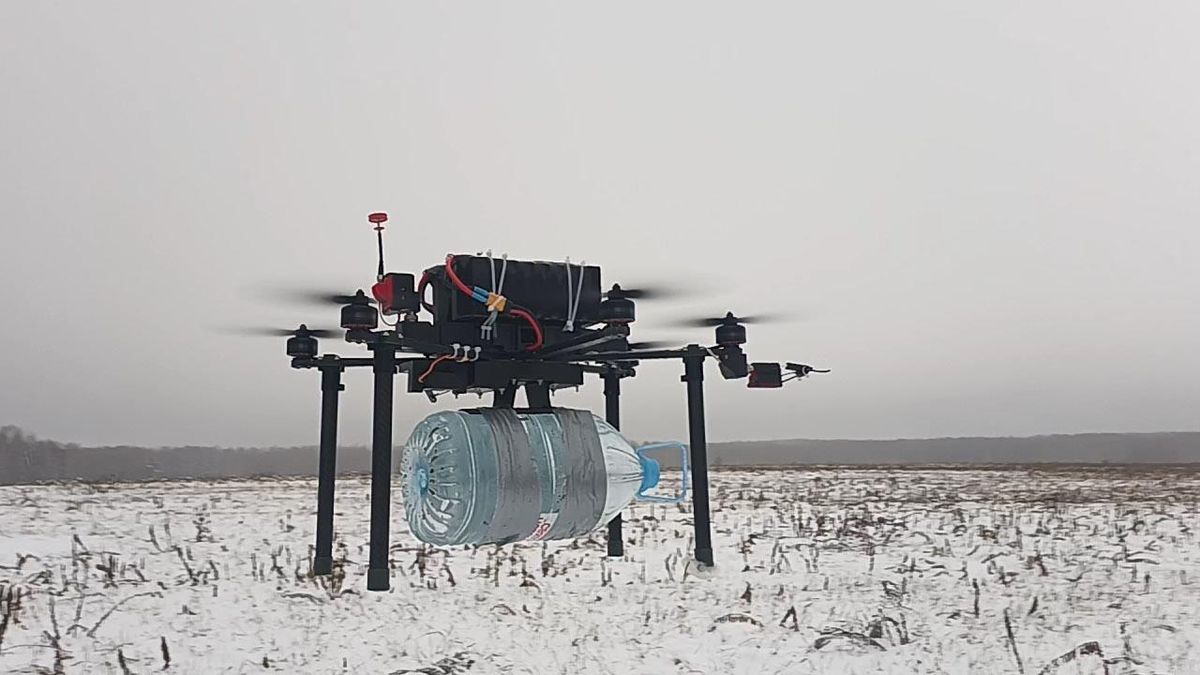
Полёт · вис с канистрой 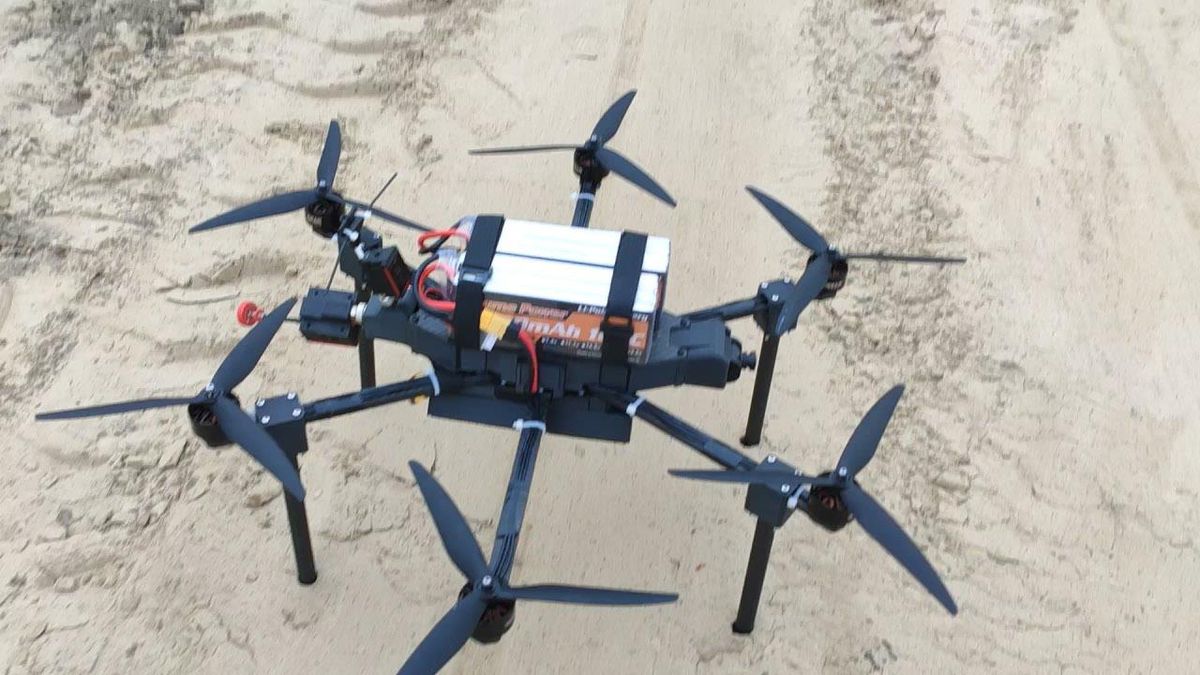
На земле · подготовка 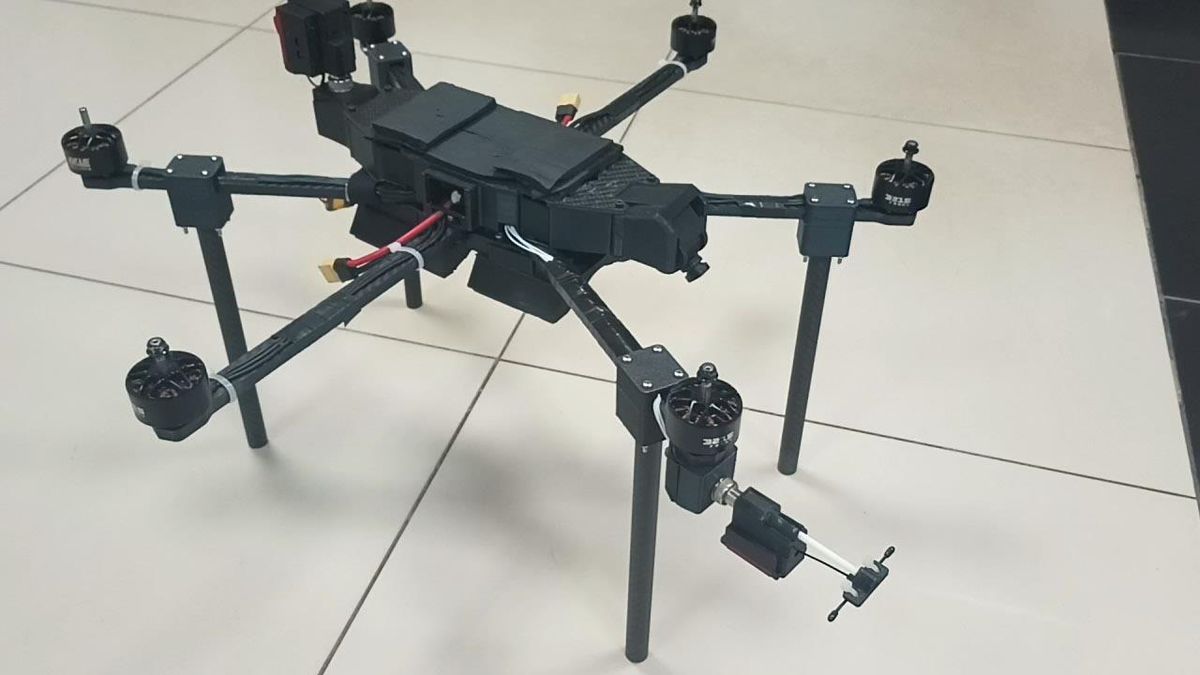
Без пропов · корпус и лучи
Назначение
Нижегородец Г6 — гексакоптер класса 10″ для доставки и сброса полезной нагрузки до 5 кг. Типовой профиль: вылет с грузом на дистанцию до 10 км и возврат без груза.
Модули управления (RX) и видео (VTX) стоят на разъёмах. Приёмник и передатчик можно заменить в поле без пайки — под другую задачу, частоту или тип модуля.
Лётные параметры
| Грузоподъёмность | до 5 кг |
|---|---|
| Дальность с грузом | до 10 км, возврат пустым |
| Схема | Гексакоптер · микшер HEX6X |
| Пропеллеры | Gemfan 1050 (10″) × 6 |
| Моторы | KN3214 700 KV × 6 |
| Питание на вылете | 2 × ≈16 А·ч, 6S4P (оба пакета сверху) |
| Взлётная масса (2×АКБ) | ≈ 6,1 кг без груза · до ~11 кг с 5 кг нагрузки |
| Габарит по пропам | ≈ 850–900 мм |
Связь, видео, сброс
| Модульная связь | RX и VTX на штекерах · замена в поле без пайки |
|---|---|
| Управление (типовой) | ELRS 2,4 ГГц · CRSF |
| Видео (типовой) | VTX 3,3 ГГц 5 Вт · камера Foxeer Razer на серво |
| Сброс | Универсальное устройство · управление с пульта |
| Полётный контроллер | SpeedyBee F405 V3 · Betaflight 4.4.3 |
| Рама | КРАМС + трубы Ø20×18 · 6 лучей · 4 ноги |
Спецификация
| Мотор KN3214 700 KV | 6 |
|---|---|
| ESC JHEMCU 65A 4-in-1 | 2 |
| PDB | 1 |
| Пропеллеры Gemfan 1050 | 6 |
| Серво DS3218MG 20 кг·см 180° | 1 |
| Крепление трубы 20 мм | 4 |
| Труба карбон 20×18×250 | 6 |
| Рама КРАМС | 1 |
| Пластик 3D (PETG/ABS) | 1 комплект |
| Камера Foxeer Razer | 1 |
| FC SpeedyBee F405 | 1 |
| RX ELRS 2,4 | 1 |
| VTX 3,3 ГГц 5 Вт | 1 |
| Ячейки 21700 | 48 |
| Зарядка (заряд 6S) | 2 |
АКБ: 2 × ≈16 А·ч · топология 6S4P · ном. 22,2 В · полная ≈ 25,2 В · баланс JST-XH 7 pin.
Сборка
- Рама: КРАМС + 6 труб Ø20 + 4 ноги.
- Моторы и пропы: KN3214; пропеллеры — после Motor test.
- FC / ESC: печатные крепления; проверка КЗ до подключения АКБ.
- Связь: RX и VTX на штекерах; типовой контур — ELRS UART6 CRSF + VTX 3,3 ГГц 5 Вт; антенны до включения.
- Камера и серво на печатном узле; питание серво с DC-DC.
- Универсальный сброс на днище; проверка на столе.
- АКБ: оба пакета сверху, стяжки/Velcro; заряд как 6S.
Силовая схема: АКБ 6S4P ×2 → XT → PDB → ESC A (M1–M3) / FC / ESC B (M4–M6). Микшер HEX6X, нос вверх.
Настройка Betaflight
| Прошивка | BF 4.4.3 · SPEEDYBEEF405V3 |
|---|---|
| Mixer | HEX6X |
| RX | CRSF · UART6 |
| Моторы | DShot300 · idle 550 · 14 poles |
| Серво | SERVO_TILT · CH7 / CH8 |
| ARM / ANGLE | AUX1 / AUX4 |
| Карта | AETR |
Ориентир пульта TX12: arm → ARM, angle → ANGLE, поворот камеры → серво, сброс → универсальный узел. Каналы ANGLE / серво / сброс сверить на столе — в дампе возможны пересечения.
3D-печатные части
Старт печати: PETG, слой 0,2 мм, заполнение 30–40 % (ноги и сброс — плотнее). STL-комплект — в исходной документации проекта.
| Борта | закрытые борта б6 |
|---|---|
| Крепление FC | крепление полётника и силовых проводов |
| Ноги 20 мм | новые ноги 20 мм |
| Камера + серво | камера на сервоприводе б6 |
| RX / VTX | коннекторы v2 |
| DCDC | крепление DC-DC преобразователя |
| Сброс | сброс кащей под б6 |
Файлы
- BOM.csvСкачать
Спецификация комплектующих
- Дамп BetaflightСкачать
Конфиг SpeedyBee F405 · BF 4.4.3
Рама: КРАМС.